Van Physical AI tot AMR’s tot eenvoudige palletwisselaar voor de verspaning
Innovaties veranderen de manier van automatiseren
De vraag is of de robot- of cobotcel in de toekomst nog steeds fysiek naast de CNC-machine staat, of dat daar slechts ruimte is voor een kleine buffer en AMR’s de materialen, gereedschappen en werkstukken naar een centrale opslaglocatie transporteren. Waarom zou men schaarse CNC-vakmensen inzetten voor de logistieke taken. Innovaties veranderen de manier van automatiseren.
Automatisering is in de Benelux niet meer weg te denken. Vooral in Nederland, maar ook in België, beladen veel verspanende bedrijven hun CNC-machines automatisch. Bijvoorbeeld met eenvoudige stafaanvoer, een cobot, een plug-and-playrobotcel, een geavanceerde robotcel voor langere autonomie of een palletwisselaar.
De redenen hiervoor zijn in de loop der jaren amper veranderd: de hoge investeringen in CNC-machines dwingen bedrijven om meer spindeluren te maken, er is een gebrek aan vakmensen, series worden kleiner en de volatiliteit in de markt neemt toe. Met name dit laatste is een factor die zich nadrukkelijk blijft manifesteren. Kleinere series, kortere levertijden en steeds minder klanten die zich voor langere tijd willen vastleggen, nopen tot flexibiliteit. Hoe paradoxaal het ook klinkt, juist dan biedt automatisering uitkomst.
De economische kant
Kijk je naar de kosten in een verspanend bedrijf, dan vormt de inkoop van materialen en gereedschappen de grootste kostenpost (ongeveer de helft van de omzet). Deze kostenpost beweegt mee met de orders. Personeelskosten bedragen gemiddeld zo’n kwart van de omzet. Dit is, afgezien van de inzet van flexwerkers, vooral een vaste kostenpost. De hoeveelheid werk heeft hier doorgaans op korte termijn geen invloed op.
Of men de vaste kosten van machines en pand over acht spindeluren per dag berekent of over zestien, maakt een wereld van verschil
Eigenlijk moet een bedrijf de basiscapaciteit plannen op de personele bezetting. De rest van de productie moet uit de flexibele automatisering komen: meer onbemande uren. Voor Belgische bedrijven geldt dit eens te meer, want de loonkosten in België behoren tot de hoogste in de EU. Elk uur onbemande productie verlaagt bovendien de uurtarieven waarmee men rekent. Of men de vaste kosten van machines en pand over acht spindeluren per dag berekent of over zestien, maakt een wereld van verschil.
Haalbaar en betaalbaar
Flexibele automatisering is tegenwoordig technisch haalbaar en betaalbaar. Stafaanvoer (bij CNC-draaibanken) is de goedkoopste vorm, met als beperking dat men in de onbemande uren niet van diameter kan wisselen. De meerkosten aan materiaal en langere bewerkingstijd vallen doorgaans in het niet bij de winst van de onbemande uren.
Vaak denkt men dan direct aan ’s nachts produceren. Dat hoeft niet. In de meeste bedrijven bedienen operators meerdere machines; met stafaanvoer heeft de operator de handen vrij voor werk aan een andere machine. Cobots zijn de volgende stap in automatisering. Ze zijn veilig om samen te werken met de mens, alhoewel de toepassing dit uiteindelijk bepaalt. Cobots hebben echter wel een beperking: het draagvermogen. Voor fijnmechanische bedrijven die kleine componenten maken, volstaat dit dikwijls. Bewerkt men producten die tien kilogram of meer wegen, dan moet men goed op de totale kosten letten. De kosten voor een rek of tafel om de stukken weg te leggen, komen immers nog bij de investering in de cobot. Een eenvoudige plug-and-playrobotlaadcel komt dan financieel al snel dichterbij.
Een interessante ontwikkeling op de AMB was het gebruik van een zevende as waarop de cobot staat, de MovoTrak CTU. Deze extra as bestaat uit twee lineaire aandrijvingen. Hierdoor kan de cobot aan meerdere stations worden ingezet, bijvoorbeeld voor het beladen van een machine en daarna het reinigen of beladen in een tweede machine voor het frezen van de zesde kant. De industrierobot voor werkstuk- of pallethandling is de oplossing die automatisering naar een hoger niveau brengt en langere autonomie mogelijk maakt.
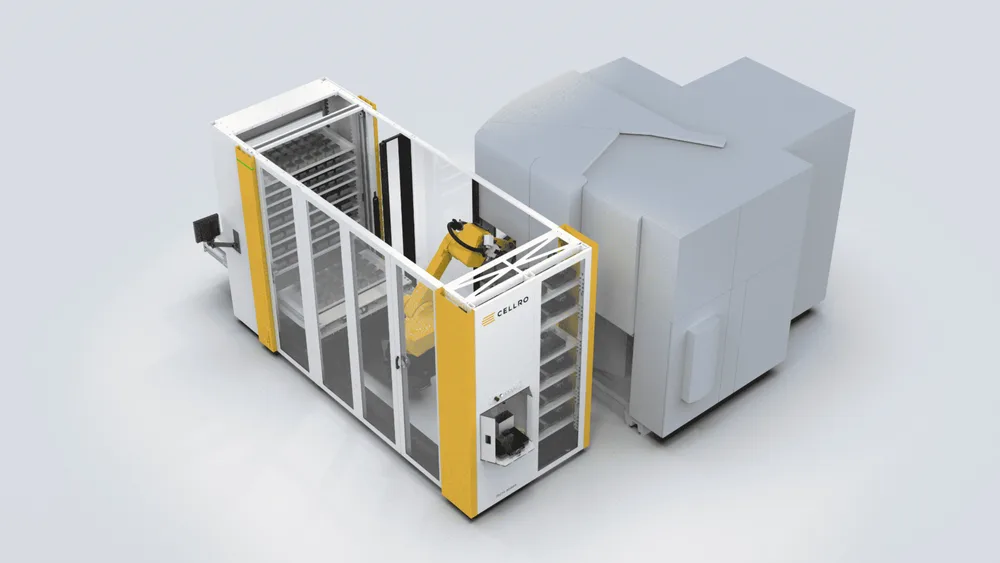
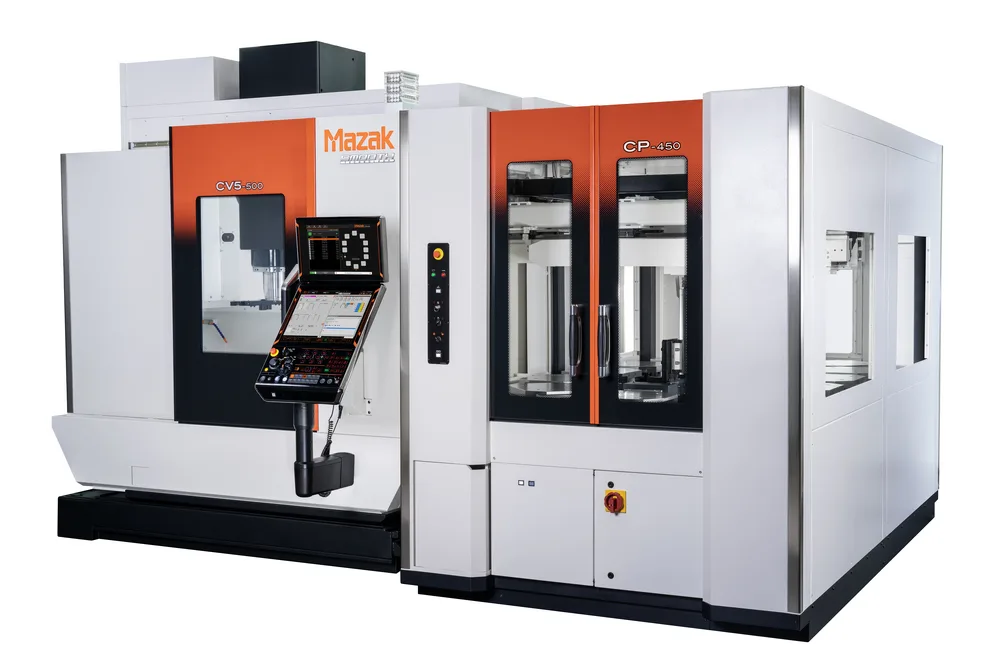
Op de AMB in Stuttgart viel het overigens op dat meerdere machinefabrikanten een eigen, eenvoudige palletwisselaar presenteerden met een beperkt aantal posities. De reden die zij hiervoor allemaal gaven, is dat ze de financiële drempel om flexibel te automatiseren fors verlagen ten opzichte van een robotcel. Omdat in deze palletwisselaars de werkstukken al in een klem op de pallet staan, kan men in de onbemande uren uiteenlopende werkstukken bewerken. Vanwege het beperkt aantal posities is zo’n wisselaar vooral een oplossing als de cyclustijden langer zijn.
Breed inzetbare machineklemmen
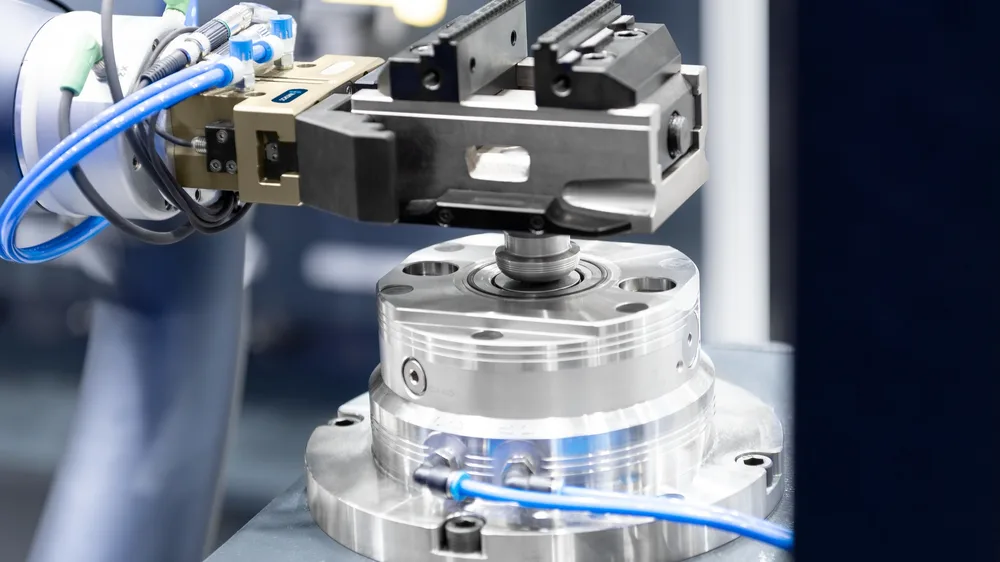
Flexibel automatiseren vraagt om meer dan alleen een robot. Het volstaat niet dat de robot zowel pallets als producten of ruw materiaal in de CNC-machine kan laden, maar ook dat men flexibel is qua opspanning. Want als men werkstukken van 100 x 100 x 100 mm, maar ook van 200 x 200 x 200 mm kan bewerken zonder tussenkomst van een operator, kan men heel kleine series of zelfs enkelstuks onbemand produceren als het om repeatorders gaat.
De meest voor de hand liggende oplossing is een robot voor pallethandling. De werkstukken worden buiten de machine in de klem geplaatst; de robotgrijper hoeft dan alleen via een eenvoudige interface de pallet te nemen en deze dankzij het nulpuntspansysteem in de machine te plaatsen. Deze oplossing heeft als voordeel dat men met vaste parameters werkt, wat het programmeren van de robot vereenvoudigt. Ook is de positionering altijd nauwkeurig dankzij het nulpuntspansysteem. Met spantorens waarop meerdere componenten worden opgespannen, vergroot men de autonomie van zo’n cel. De keerzijde is dat men moet investeren in pallets en machineklemmen.
Zelfinstellende klemmen
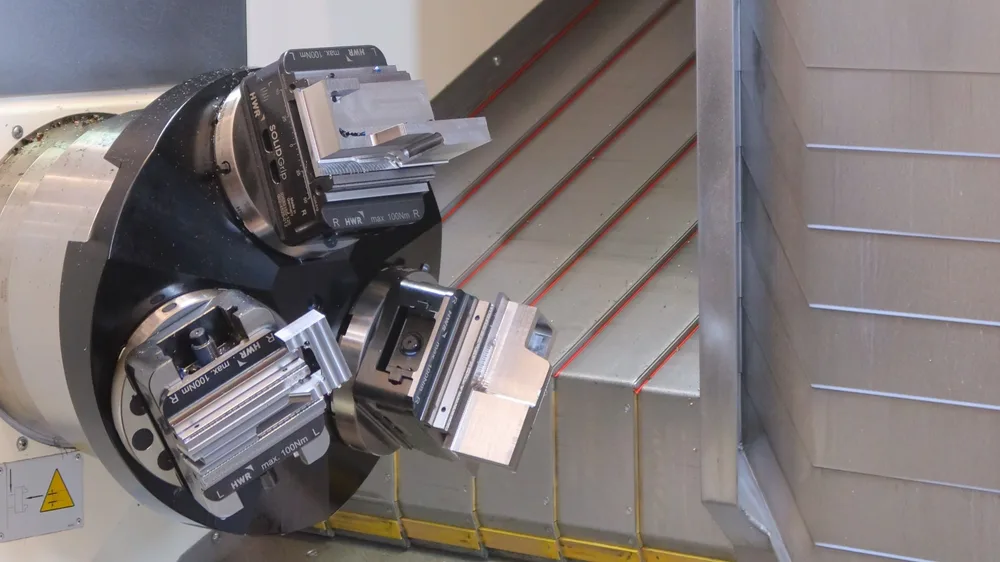
Twee andere oplossingen zijn de robot de opspangereedschappen te laten wisselen of flexibele klemmen met een groot bereik te gebruiken. Deze zelfinstellende machineklemmen dekken doorgaans een groot bereik af (tot meer dan 100 mm) zodat men flexibel is qua werkstukafmetingen. Het verstellen van de bekken gebeurt elektrisch; sommige klemmen halen hun energie daarvoor uit een geïntegreerde accu, andere werken pneumatisch.
Bij sommige klemmen registreren sensoren de klemkracht en geven een signaal aan de robotbesturing als een werkstuk niet goed geklemd is. De robot wisselt de bekken. Bij de automatisering van CNC-draaibanken en multitaskingmachines gaat de trend richting het automatisch wisselen van de klauwen van een klauwplaat of zelfs van de hele klauwplaat. Deze worden in de robotcel opgeslagen en, afhankelijk van het werkstuk dat op de machine komt, door de robot op de machine geplaatst.
De rol van AI
Tot nog toe ligt de focus bij de ontwikkeling van robotbelading op zaken als opspanmiddelen, flexibele grijpers, meer opslagruimte en de combinatie van werkstuk- en pallethandling in één systeem. De komende jaren verschuift deze focus waarschijnlijk naar het gebruik van artificiële intelligentie (AI).
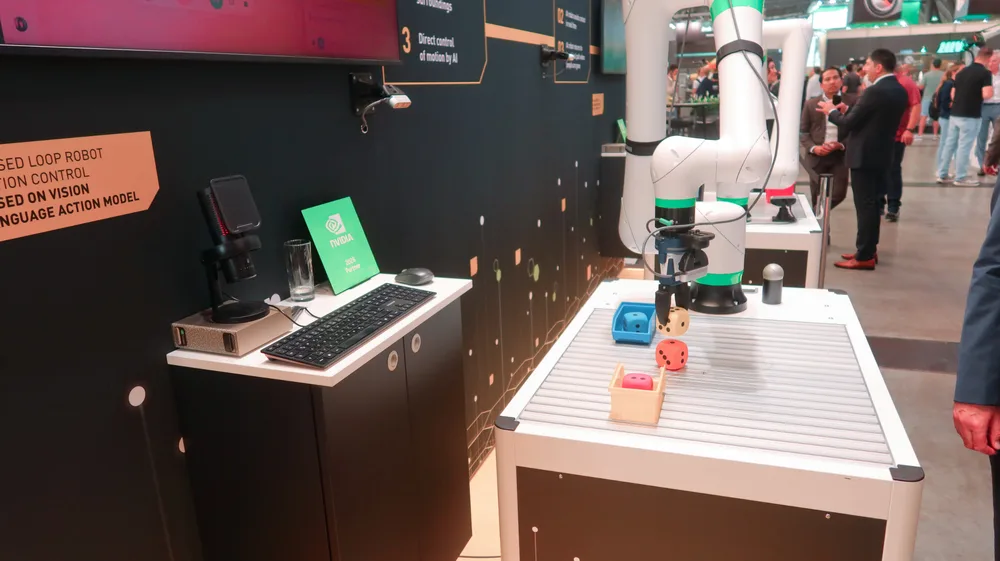
Physical AI opent nieuwe toepassingen voor visiesystemen bij robotbelading. Binpicking – waarbij de robot willekeurig geplaatste onderdelen herkent en oppakt – bestaat al vele jaren, maar vereist hoogwaardige 3D-visietechnologie en het trainen van de algoritmen. AI verandert dit. Dankzij de modellen die met AI worden getraind, zijn beelden van lagere kwaliteit al voldoende om de grijper aan te sturen op basis van beelden van een eenvoudige RGB-camera. Ook zijn er minder beelden nodig omdat de AI-systemen al vooraf getraind zijn. Op basis van het CAD-model detecteert het systeem na één of meerdere foto’s het object, bepaalt het de positie en weet het vervolgens hoe het object moet worden opgepakt. Het maakt daarbij niets uit of het object donker is of juist reflecteert, en of de metalen stukken op elkaar, naast elkaar of willekeurig in een bak liggen.
Door vooraf het AI-model te trainen met duizenden vormen, materialen en uiteenlopende belichtingen, worden de werkstukken direct herkend. Aangezien deze kennis in het systeem is geïntegreerd, hoeft de gebruiker alleen nog het CAD-model in te lezen. Op korte termijn zal dit ertoe leiden dat robots minder geprogrammeerd hoeven te worden én dat automatiseringsprojecten die tot nog toe afketsten vanwege te hoge kosten, wél haalbaar zijn.
Spreken tegen de cobot
Physical AI gaat ook de manier waarop met cobots wordt gewerkt, veranderen. De drempel wordt lager, de flexibiliteit groter. Straks geeft men de cobot instructies via een chat, zoals bij ChatGPT, of met een spraakcommando. Fanuc demonstreerde dit tijdens de AMB in Stuttgart. De drijvende kracht hierachter is realtime robotsimulatie op basis van een digitale tweeling. Behalve dat Physical AI invloed heeft op de manier waarop een robot of cobot wordt geprogrammeerd, gaat het ook een rol spelen bij de veiligheid van een cobot.
Cobots zijn intrinsiek veilig om samen te werken met een operator. Zodra de gevoelige sensoren merken dat de robotarm ergens tegenaan botst, stopt de beweging. Omdat de snelheid en massa van een cobot beperkt zijn, ontstaat er geen letsel. Dankzij Physical AI herkent de cobot zijn omgeving en anticipeert hij op wat er in deze omgeving gebeurt. De cobot stopt dus niet meer als een operator te dichtbij komt, maar zal proberen op een veilige manier om de mens heen te bewegen. Physical AI maakt het daarnaast mogelijk om cobots op afstand te trainen. De cobot in Japan neemt de bewegingen van de cobot in Europa één op één over.
Lerende productielijn
De weg naar de ‘lerende productielijn’ bestaat niet zozeer uit een disruptieve technologische sprong, maar veeleer uit een stapsgewijze ontwikkeling, met duidelijk afgebakende AI-functies die inzetbaar zijn waar ze meetbare meerwaarde opleveren en die in bestaande automatiseringssystemen kunnen worden geïntegreerd. Het wezenlijke verschil met de huidige automatisering is dat de cobot slimmer wordt.
De basis van succesvolle automatisering ligt in de manier waarop men het werk organiseert
Nu is alles regelgebaseerd: de cobot doet wat geprogrammeerd is. AI voegt cognitieve vermogens toe aan de robotbesturing. De cobot leert waar te nemen, zaken te herkennen en op basis daarvan te handelen. AI beslist op basis van sensordata, trainingsdata en waarschijnlijkheden, en interpreteert visuele informatie of past parameters aan. Bij robots zal voorlopig de fysieke afscherming of het laserscherm nodig blijven om aan de regels te voldoen.
Automatiseren begint met organiseren
Automatiseren is niet louter een technisch verhaal. De robot en de cobot zijn middelen. De basis van succesvolle automatisering ligt in de manier waarop men het werk organiseert. De innovaties zorgen voor nog meer scheiding tussen de logistiek in het maakbedrijf en de feitelijke productie.
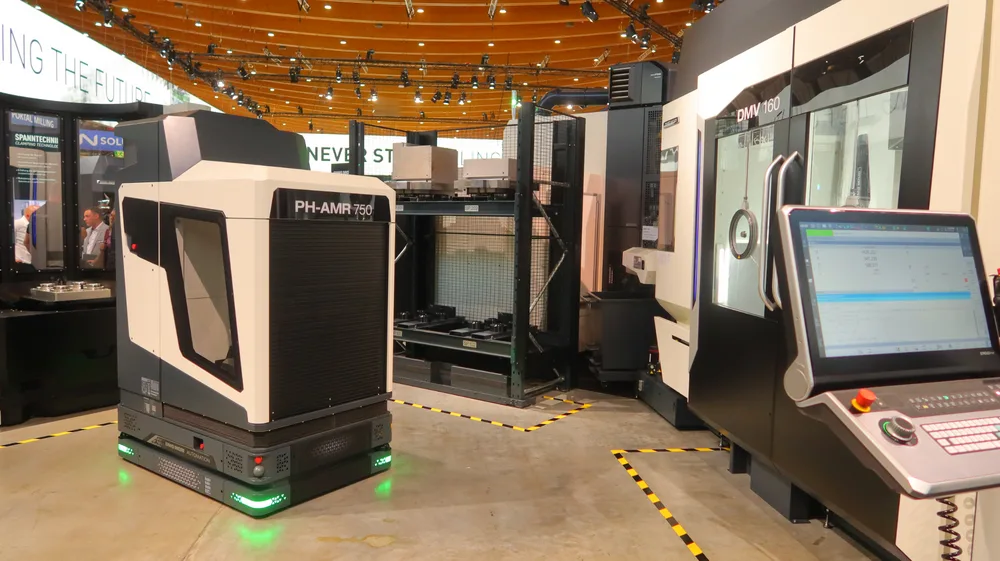
Die laatste begint zodra de frees of wisselplaat het materiaal ingaat. Daarvoor moeten materialen en gereedschappen naar de CNC-machine worden gebracht; na het verspaningsproces moeten producten, opspanningen en gereedschappen weer afgevoerd worden. Dankzij mobiele robots (AMR’s) en in de toekomst wellicht humanoïde robots kan men de feitelijke verspaning en de opslag van materialen, gereedschappen, halffabricaten en afgewerkte producten van elkaar scheiden. De vraag is of de robotcel in de toekomst dan nog altijd fysiek naast de machine staat, of dat daar slechts ruimte is voor een kleine buffer en AMR’s de materialen, gereedschappen en werkstukken naar een centrale opslaglocatie transporteren.
Waarom zou men schaarse CNC-vakmensen inzetten voor deze logistieke werkzaamheden? Dit vraagt wel weer om heel andere oplossingen op het vlak van programmeren, procesbewaking, meten in de machine et cetera. Wie vanuit zo’n visie naar de kerntaak in een machinefabriek en naar logistiek als noodzakelijke enabler kijkt, zal pas echt meerwaarde creëren met automatisering.